메카트로닉스 시스템 개요
Alciatore·Histand 『메카트로닉스와 계측시스템』 4판 1장과 절별정리 PDF를 바탕으로 만든 초안이다. 필기로 교체·검수 예정.
학습목표
- 메카트로닉스 시스템을 센서–신호처리–제어–구동기–기계의 블록으로 나눠 그릴 수 있다
- 주변 제품 하나를 골라 각 블록에 해당하는 부품을 짚을 수 있다
- 계측 시스템의 세 요소를 구분하고 각 요소를 다루는 장을 연결할 수 있다
1.1 메카트로닉스
메카트로닉스 = 기계 + 전자 + 제어 + 컴퓨터를 하나의 설계로 통합하는 분야. 목표는 논리·피드백·연산 기능을 가진 스마트 디바이스다.
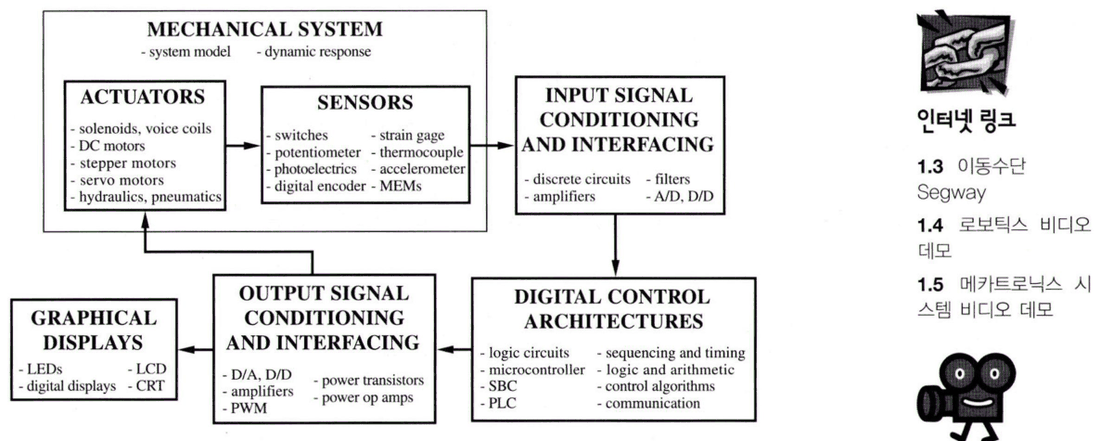
| 블록 | 하는 일 | 부품 예 | 다루는 장 |
|---|---|---|---|
| 센서 | 물리량 → 전기 신호 | 스위치, 전위차계, 엔코더, 스트레인게이지, 열전대 | 센서 |
| 입력 신호처리 | 증폭·필터·A/D | 오피앰프, 비교기, ADC | 오피앰프 회로, 데이터 수집과 AD 변환 |
| 디지털 제어 | 판단·연산 | 논리회로, 마이크로컨트롤러, PLC | 디지털 논리 회로, 마이크로컨트롤러 |
| 출력 신호처리 | D/A, 전력 증폭 | 트랜지스터, H-브리지, PWM | 반도체 소자 |
| 구동기 | 전기 → 힘·운동 | 솔레노이드, DC·스텝 모터, 유공압 실린더 | 구동기와 모터 |
| 기계 시스템 | 실제로 움직이는 것 | 링크, 기어, 캠 | 기구의 구성과 자유도 |
센서 → 신호처리 → 제어 → 구동기 → 기계. 이 흐름이 책 전체의 목차와 같다.
예: 복사기, 잉크젯 프린터, 자동차 ABS·엔진 제어, 디지털 카메라, 로봇청소기.
잉크젯 프린터를 블록으로 쪼개면
| 블록 | 부품 |
|---|---|
| 센서 | 용지 감지 광센서, 헤드 위치 광학 엔코더 스트립 |
| 제어 | 마이크로컨트롤러 (인쇄 데이터 → 노즐 타이밍) |
| 구동기 | 헤드 이송 DC 모터, 용지 이송 스텝 모터, 노즐 압전/열 소자 |
| 기계 | 벨트·풀리, 롤러, 기어열 |
헤드 위치를 엔코더로 재고 모터를 되먹임 제어해야 600 dpi(약 0.04 mm) 정밀도가 나온다. 기계만으로는 이 정밀도를 싸게 못 만든다 — 메카트로닉스가 "값싼 기계 + 똑똑한 제어"로 성능을 내는 전형이다.
1.2 계측 시스템
물리량을 재서 사람이 읽거나 기록할 수 있게 만드는 시스템. 메카트로닉스 시스템은 계측 시스템을 입력부로 품고 있다.
| 요소 | 역할 | 다루는 장 |
|---|---|---|
| 변환기 (transducer) | 물리량 → 전기 신호 | 8~9장 |
| 신호처리기 | 증폭·필터·변환 | 2~5장 |
| 기록/표시기 | 미터·디스플레이·저장 | 6~8장 |
측정 = 변환 → 처리 → 표시 의 3단계. 측정 시스템이 신호를 얼마나 정확히 따라가는지는 계측 시스템 응답에서 다룬다.
센서와 변환기는 같은 말인가?
거의 같은 뜻으로 섞어 쓰지만 엄밀히는 다르다. 센서는 물리량을 느끼는 소자(예: 변형되는 금속 박), 변환기는 그걸 쓸 수 있는 전기 신호로 바꾸는 장치 전체(게이지 + 브리지 회로)다. 교재도 "센서 + 변환 = 변환기" 로 묶는다.
1.3 종합설계예제
책 전체에 걸쳐 조금씩 완성되는 세 설계 문제.
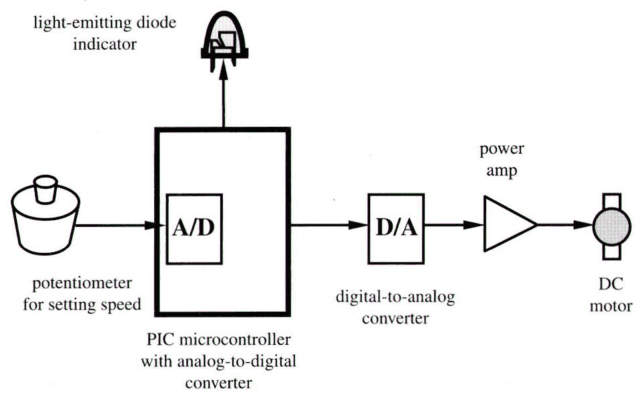
| 예제 | 내용 |
|---|---|
| A | 파워 오피앰프를 이용한 DC 모터 속도 제어 |
| B | 스텝모터 위치·속도 제어 |
| C | DC 서보모터 위치·속도 제어 + 키패드·LCD 입력 |
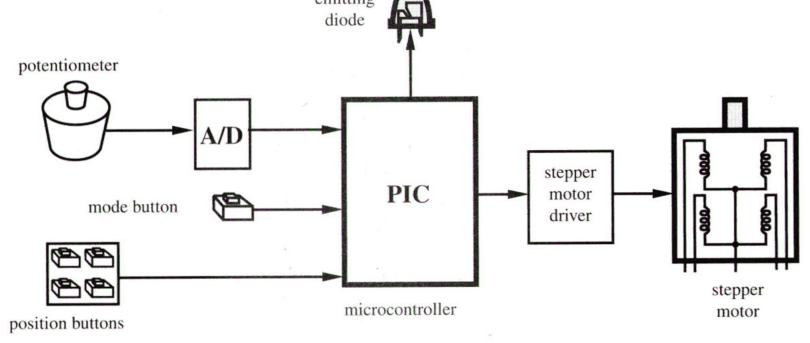
각 장에서 필요한 부품(오피앰프, 엔코더, D/A, H-브리지)을 하나씩 다루고, 마이크로컨트롤러에서 전체 해가 나온다. 개별 장의 지식이 하나의 시스템으로 합쳐지는 과정을 보는 게 목적이다.